物理具身模型 PAGI
理解形态、接触与物理属性。
面对形状各异、接触中不断变化的物体,
让感知、决策与动作紧密协同。
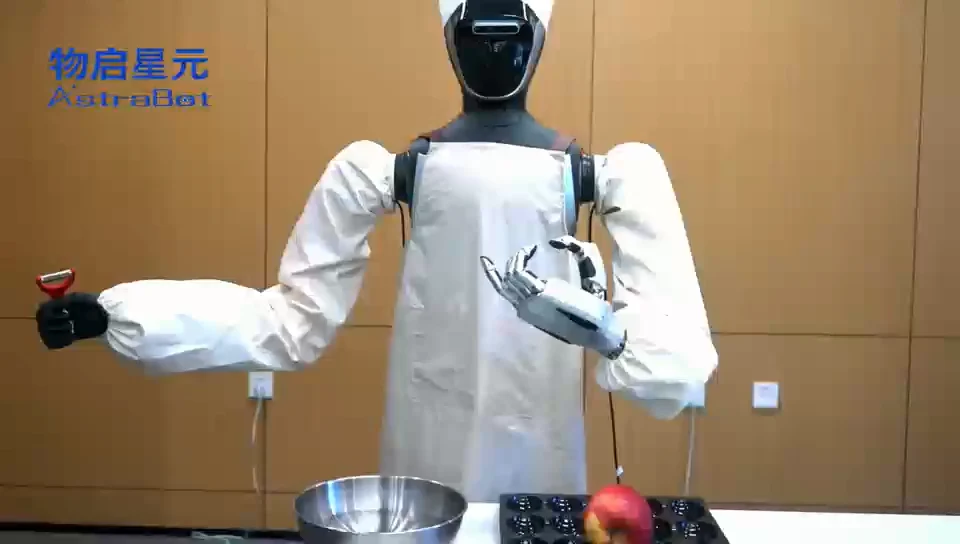
苹果削皮数据来自 2026 年 7 月阶段性任务验证,具体表现取决于食材与现场条件。
从理解物体到执行动作,
让感知、决策与控制协同工作。
理解形态、接触与物理属性。
面向复杂接触,生成双手协同动作。
连接异构设备,协同规划与控制。
仿真验证、实时通信与任务编排,
构成机器人工作的完整支撑。
在仿真中生成任务、训练策略,
为真机操作提前验证。
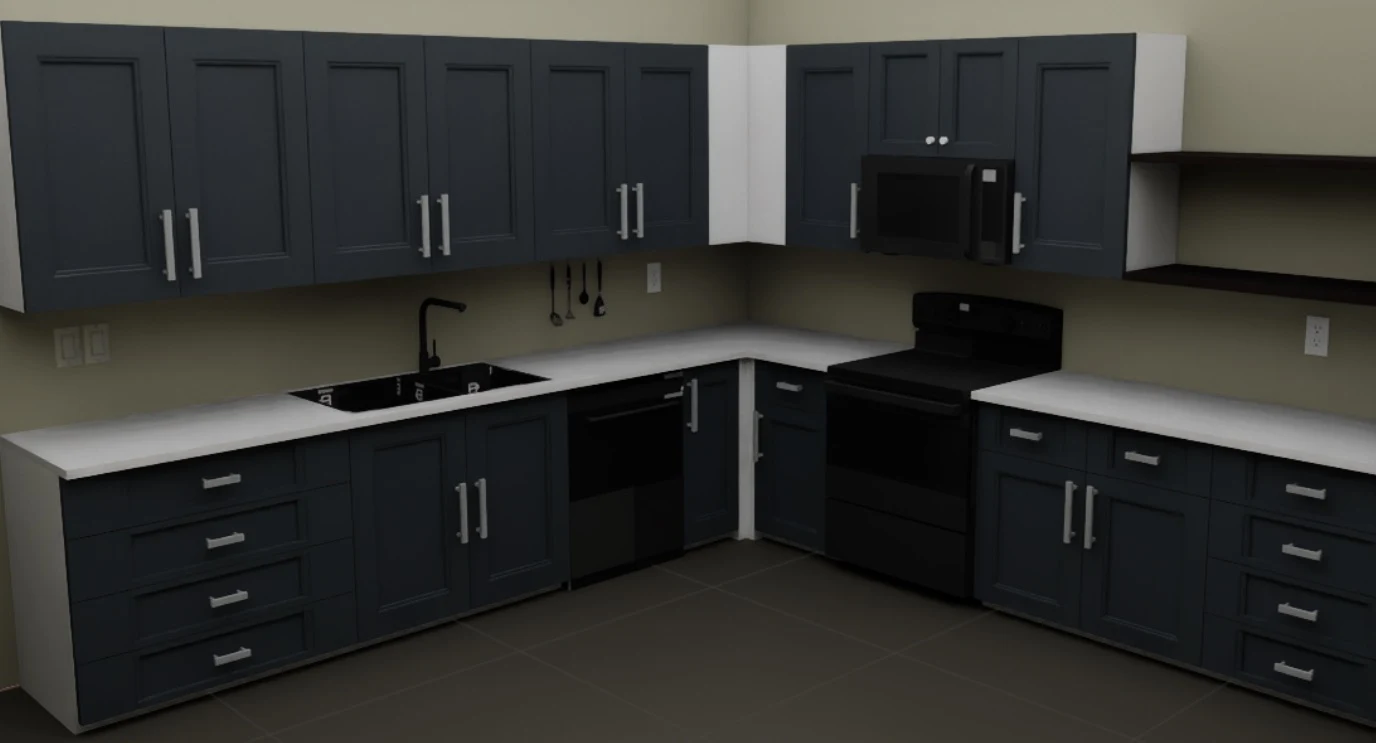
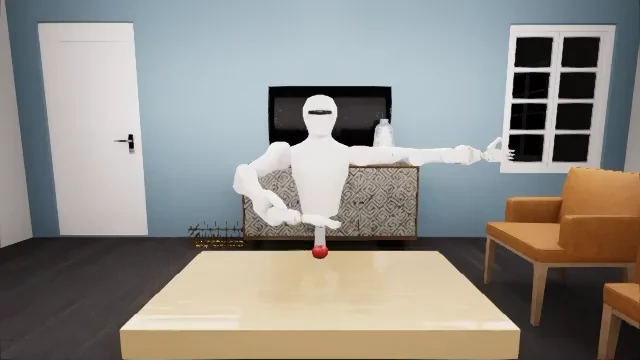
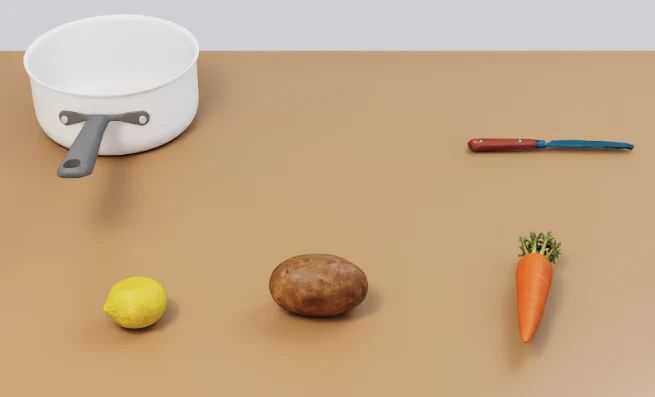
融合 MuJoCo 动力学与 Isaac Sim 高保真渲染,构建厨房任务生成、策略训练与评测平台,让场景、物体与操作过程可以重复验证。
统一机器人计算图,
让感知、规划与控制低延迟协同。
基于 HyperGraph ROS,将跨进程、跨设备、跨网络的机器人节点统一纳入计算图,支撑高频视觉、状态与控制数据的低延迟协同。
视觉 · 接触
物体状态
目标 · 技能
执行配置
灵巧手 · 机械臂
底盘
力觉 · 执行结果
异常状态
关键执行链同进程部署
Agent 规划与执行异步解耦
将一个目标拆成连续任务,
调用技能,并根据反馈调整。
将目标拆解为可执行任务图,检索并调用 Skill Library 中的操作技能,结合执行反馈监控进度、处理异常与重新规划。
从专家示范到真机执行,
连接机器人、技能与现场工位。
本体技术参数;重复定位精度指相同条件下的位置重复性。
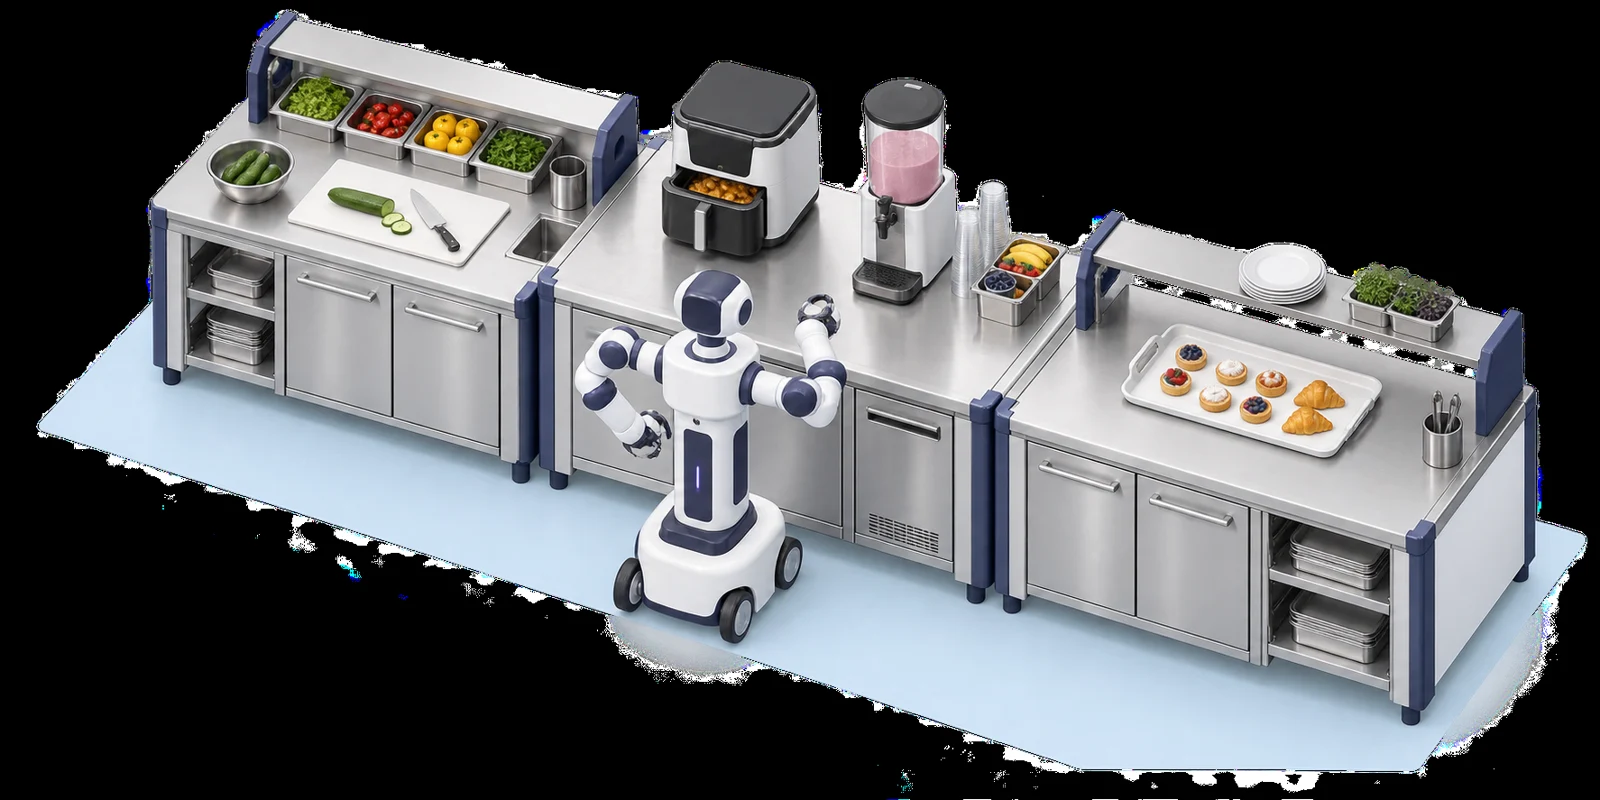
以厨房商业化为起点,
在真实现场持续验证与迭代。
机器人厨师与标准化工位协作,
完成四类出餐任务。
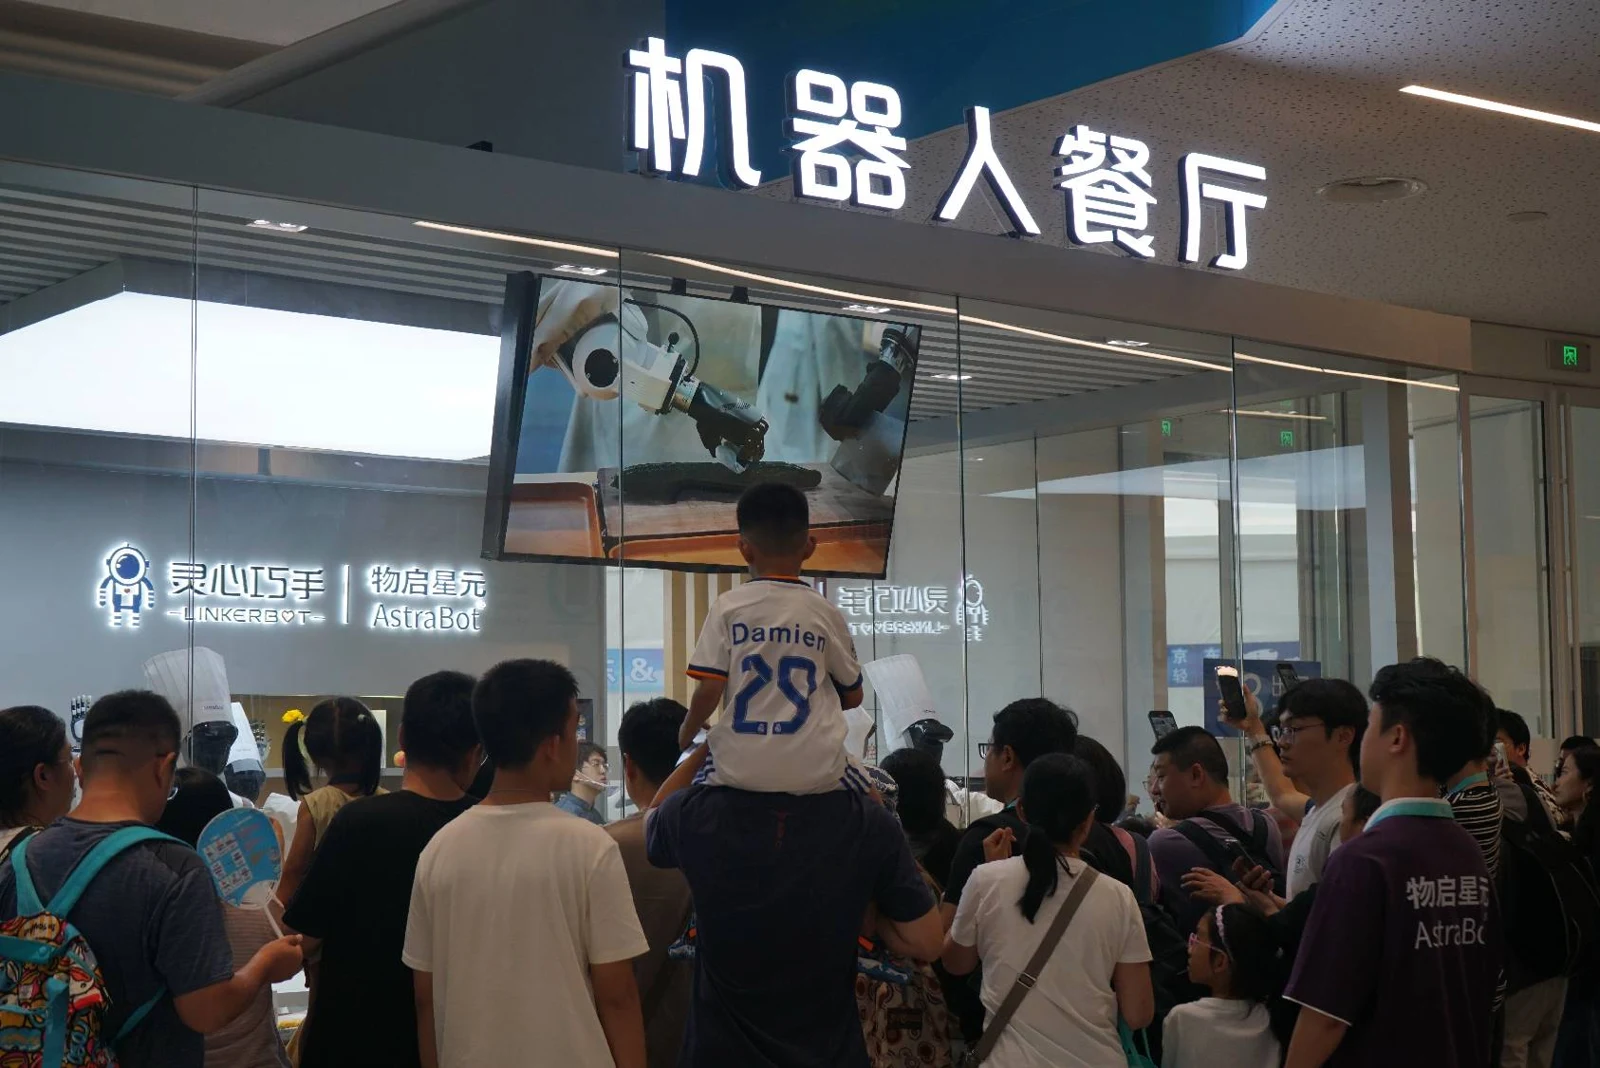
2026 年 8 月 · 机器人餐厅首秀
整机部署 · 厨电适配 · 工位联调
技能包适配 · 本体接口 · 联合验证
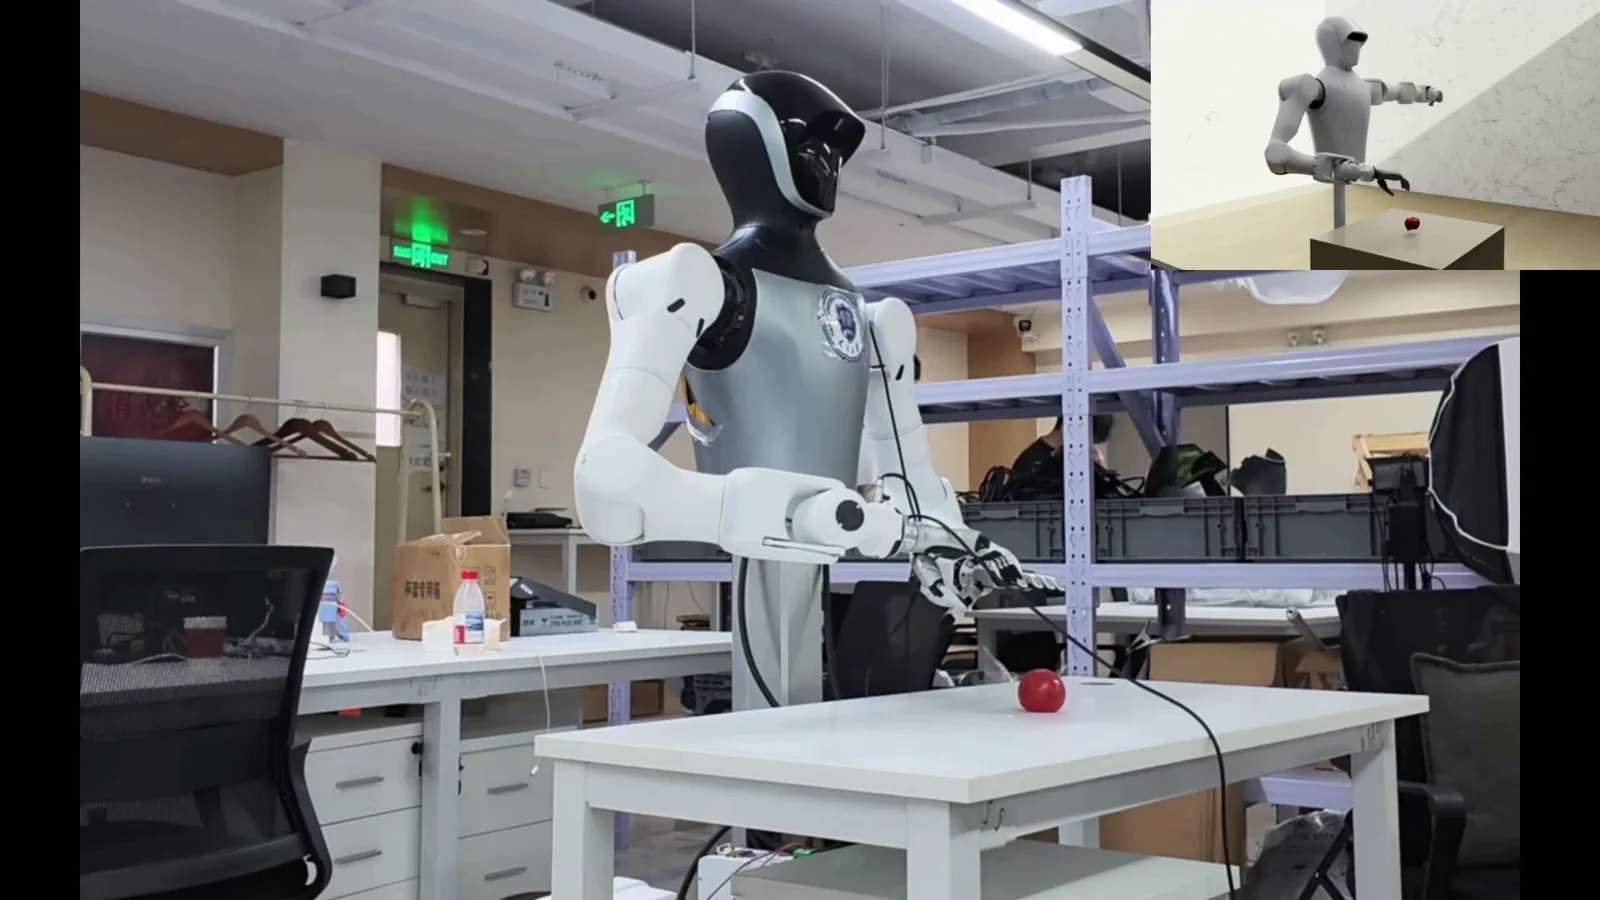 持续探索物理智能的边界
以物理具身模型,驱动双手灵巧操作。
让复杂任务,成为可复用的技能。
从完整场景到单项技能,
选择适合你的合作起点。
场馆、文旅与商业空间
+从场地与菜单出发,交付机器人、工位与系统。
厨电及柔性操作场景
+围绕现场任务,配置整机、基础任务包与部署培训。
本体厂商与场景服务商
+与伙伴共同完成技能适配,明确任务条件与验收标准。